

- Inicio
- Producto
- Motor estándar GOST
- Motor estándar IEC
 Motor monofásico serie MC con arranque por condensador
- Motor monofásico serie MY/MYT con condensador permanente
- Motor monofásico serie ML con doble condensador asíncrono
- Motor trifásico serie ME2 con carcasa de aluminio de alta eficiencia (IE2)
- Motor trifásico serie ME3 con carcasa de aluminio de alta eficiencia (IE3)
- Motor trifásico serie Y2 con carcasa de hierro fundido (IE1)
- Motor trifásico serie MS con carcasa de aluminio (IE1)
- Motor trifásico serie YE2 con carcasa de hierro fundido de alta eficiencia (IE2)
- Motor trifásico serie YE3 con carcasa de hierro fundido de alta eficiencia (IE3)
- Motor para aplicaciones especiales
- Motor para puerta enrollable
- Aplicación industrial
- Noticias
- Sobre nosotros
- Contáctanos
Synchronous Speed Formula for Electric Motors

La fórmula de la velocidad síncrona permite calcular la velocidad del campo magnético giratorio en un motor de corriente alterna (CA). Resulta útil para la selección de motores, el acoplamiento con bombas y ventiladores, y la configuración de variadores de frecuencia (VFD).
En un motor de inducción, la velocidad real del eje es ligeramente inferior, ya que se requiere un cierto deslizamiento para generar par motor. Por el contrario, un motor síncrono suele girar al mismo ritmo que el campo magnético.
DAYOU MOTOR suministra motores de inducción con diversas configuraciones de número de polos, frecuencias, tensiones y velocidades, aptos para aplicaciones con variadores de frecuencia (VFD).
Fórmula de la velocidad síncrona
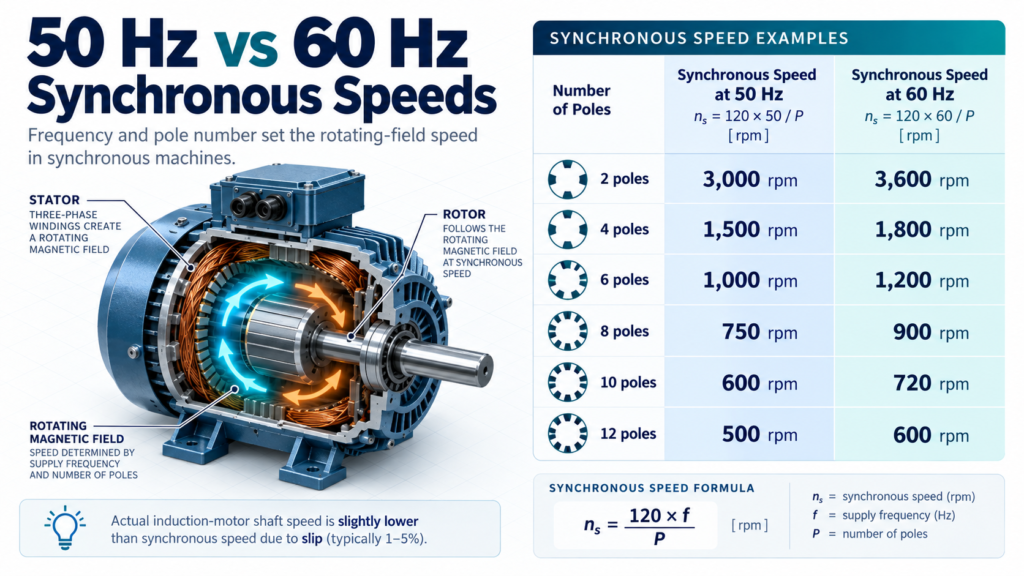
Para calcular la velocidad síncrona, se multiplica la frecuencia por 120 y el resultado se divide por el número total de polos:
Velocidad síncrona = 120 × frecuencia ÷ número de polos
La frecuencia se mide en hercios y la velocidad se mide en RPM. Los motores habituales tienen 2, 4, 6, 8, 10 o 12 polos.
La fórmula también puede utilizar pares de polos:
Velocidad síncrona = 60 × frecuencia ÷ número de pares de polos
Ejemplos de motores a 50 Hz
A 50 Hz:
- 2 polos: 3000 RPM
- 4 polos: 1500 RPM
- 6 polos: 1000 RPM
- 8 polos: 750 RPM
- 10 polos: 600 RPM
- 12 polos: 500 RPM
Para un motor de cuatro polos y 50 Hz:
120 × 50 ÷ 4 = 1500 RPM
Esta es la velocidad del campo magnético giratorio. Un motor de inducción estándar puede tener una velocidad en el eje, bajo carga, de aproximadamente 1450–1480 RPM.
Por lo tanto, un motor de 50 Hz destinado a fabricantes de equipos originales (OEM) de bombas en Europa debe seleccionarse teniendo en cuenta la velocidad real del eje, la carga, la potencia y el deslizamiento.
Ejemplos de motores de 60 Hz
A 60 Hz:
- 2 polos: 3600 RPM
- 4 polos: 1800 RPM
- 6 polos: 1200 RPM
- 8 polos: 900 RPM
- 10 polos: 720 RPM
- 12 polos: 600 RPM
Un motor de inducción de cuatro polos puede denominarse motor de 1800 RPM, aunque su velocidad real a plena carga es ligeramente inferior.
Adaptar un motor de 50 Hz a 60 Hz requiere verificar la tensión, el diseño de los devanados, el sistema de refrigeración, la potencia de carga y los límites de velocidad mecánica.
Velocidad real y deslizamiento
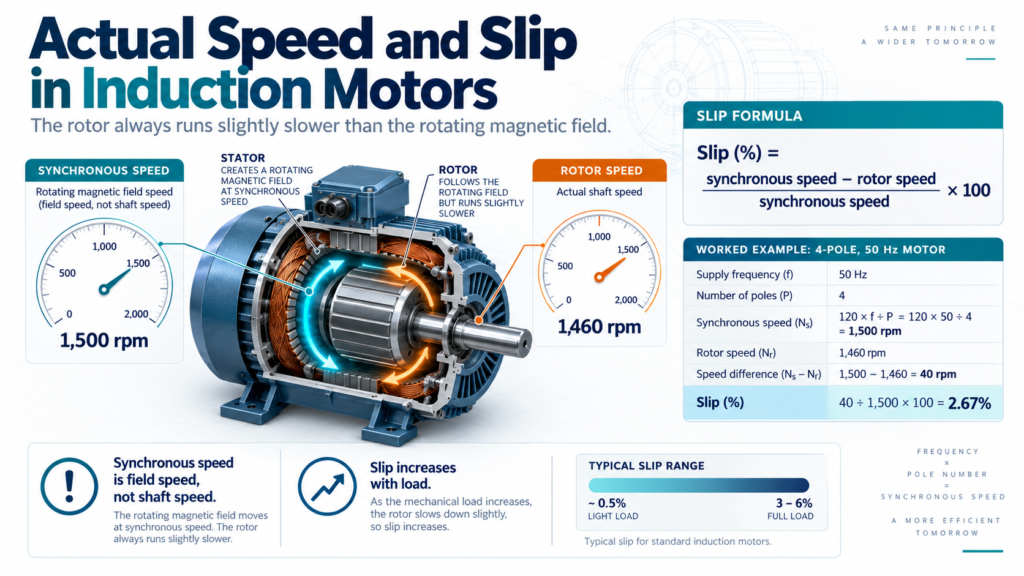
La velocidad síncrona describe el campo magnético giratorio del estátor, no la velocidad real del eje de un motor de inducción.
El deslizamiento se calcula de la siguiente manera:
Deslizamiento (%) = (velocidad síncrona − velocidad del rotor) ÷ velocidad síncrona × 100
Para un motor de cuatro polos y 50 Hz que funciona a 1460 RPM:
- Velocidad síncrona: 1500 RPM
- Diferencia de velocidad: 40 RPM
- Deslizamiento: 40 ÷ 1500 × 100 ≈ 2,67 %
El deslizamiento aumenta a medida que aumenta la carga. La velocidad real también depende del diseño del motor, la tensión, la temperatura, la potencia nominal y las condiciones de funcionamiento.
Frecuencia del variador de frecuencia (VFD) y velocidad del motor
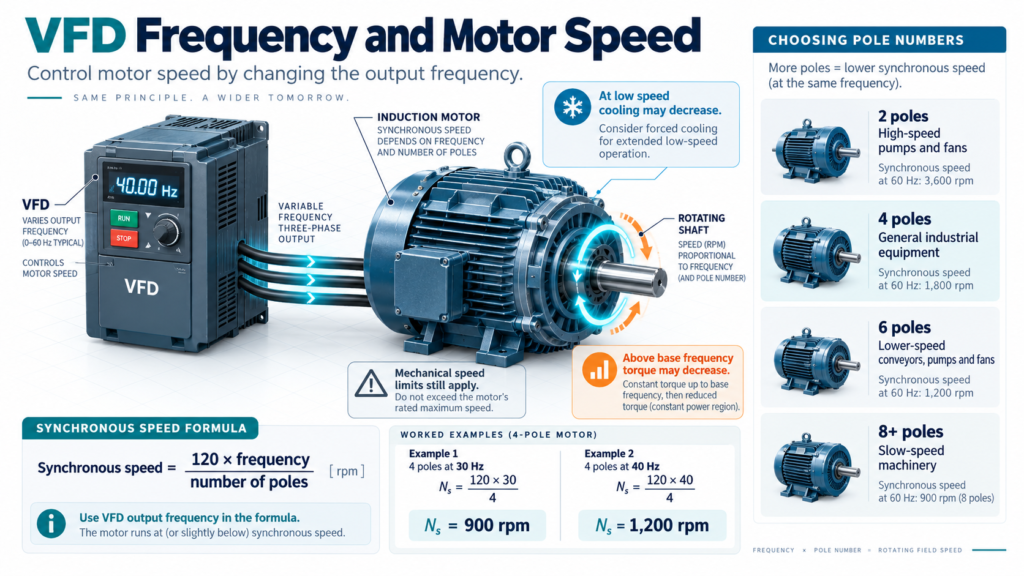
Cuando un motor es controlado mediante un variador de frecuencia (VFD), debe utilizarse la frecuencia de salida del VFD en la fórmula.
Para un motor de cuatro polos:
- A 30 Hz: 120 × 30 ÷ 4 = 900 RPM
- A 40 Hz: 120 × 40 ÷ 4 = 1200 RPM
En el caso de motores controlados por VFD destinados a fábricas en el sudeste asiático, también es necesario verificar el deslizamiento, la refrigeración, el par, la corriente y los límites de velocidad mecánica. A baja velocidad, el ventilador montado en el eje proporciona menos refrigeración; por tanto, podría ser necesario un ventilador independiente para el funcionamiento continuo a un par elevado.
Por encima de la frecuencia base, el par puede disminuir, y el motor, el acoplamiento, la bomba, el ventilador, la caja de engranajes o los rodamientos pueden tener límites de velocidad máxima.
Elección del número de polos
Un mayor número de polos da lugar a una menor velocidad y a un mayor par motor, manteniendo la misma potencia.
Las aplicaciones típicas incluyen:
- 2 polos: bombas, ventiladores y máquinas herramienta de alta velocidad.
- 4 polos: equipos industriales de uso general.
- 6 polos: cintas transportadoras, bombas y ventiladores de menor velocidad.
- 8 o más polos: maquinaria de baja velocidad.
El par de arranque depende del diseño del rotor, el diseño del devanado, la tensión, el tipo de arrancador y la carga; no depende únicamente del número de polos.
Un proveedor chino de motores bajo norma IEC para proyectos en Sudamérica debe confirmar si la aplicación utiliza 50 Hz o 60 Hz antes de seleccionar el motor.
Reordenamiento de la fórmula
Para estimar el número de polos:
Número de polos = 120 × frecuencia ÷ velocidad síncrona requerida
Para 1000 RPM a 50 Hz:
120 × 50 ÷ 1000 = 6 polos
Para calcular la frecuencia:
Frecuencia = velocidad síncrona × número de polos ÷ 120
Para 1200 RPM con cuatro polos:
1200 × 4 ÷ 120 = 40 Hz
El motor y el equipo accionado deben ser, en todo caso, adecuados para la frecuencia seleccionada.
Errores comunes
- Utilizar el número total de polos en la fórmula basada en pares de polos
- Considerar la velocidad síncrona como la velocidad real del eje
- Pasar por alto la diferencia entre 50 Hz y 60 Hz
- Utilizar la frecuencia de la red en lugar de la frecuencia de salida de un variador de frecuencia (VFD)
- Ignorar los límites de velocidad de bombas, ventiladores, acoplamientos, cajas reductoras o rodamientos
- Asumir que la velocidad de un motor de inducción permanece constante bajo cualquier carga
Requisitos para la selección de motores
La velocidad es solo uno de los factores de selección. Verifique también:
- Potencia y par
- Inercia de la carga
- Tensión y frecuencia
- Método de arranque
- Ciclo de trabajo
- Rango del variador de frecuencia (VFD)
- Dimensiones de montaje y del eje
- Grado de protección IP
- Temperatura ambiente y altitud
- Eficiencia
- Cargas en cojinetes y ejes
Preguntas frecuentes
¿Cuál es la velocidad síncrona de un motor de cuatro polos a 50 Hz?
Es de 1500 RPM. La velocidad real de un motor de inducción bajo carga es ligeramente inferior.
¿Cuál es la velocidad síncrona a 60 Hz?
Un motor de dos polos funciona a 3600 RPM; uno de cuatro polos, a 1800 RPM; uno de seis polos, a 1200 RPM; y uno de ocho polos, a 900 RPM.
¿Por qué un motor de inducción funciona por debajo de la velocidad síncrona?
La diferencia de velocidad induce una corriente en el rotor y permite que el motor genere par (torque).
¿Puede un variador de frecuencia (VFD) hacer que un motor de cuatro polos funcione exactamente a 1500 RPM?
Un variador de frecuencia (VFD) controla la frecuencia, pero el funcionamiento en lazo abierto sigue implicando deslizamiento. Para lograr una velocidad precisa, puede ser necesaria la retroalimentación mediante un codificador (encoder) o un control en lazo cerrado.
¿Presenta deslizamiento un motor síncrono?
Durante el funcionamiento normal, su rotor sigue al campo magnético giratorio sin el deslizamiento propio de los motores de inducción.
Conclusión
La fórmula de la velocidad síncrona muestra la relación entre la frecuencia, el número de polos y la velocidad del campo giratorio. En el caso de los motores de inducción, la velocidad real del eje también debe tener en cuenta el deslizamiento.
DAYOU MOTOR suministra motores para aplicaciones de 50 Hz, 60 Hz, velocidad fija y uso con variador de frecuencia (VFD). Proporcionar información sobre la velocidad, la carga, la tensión, la frecuencia y las condiciones de instalación requeridas ayuda a garantizar una selección adecuada del motor.