

- Casa
- Prodotto
- Motore standard GOST
- Motore standard IEC
 Motore asincrono monofase serie MY/MYT con condensatore di marcia
- Motore asincrono monofase serie ML con doppio condensatore
- Motore trifase ad alta efficienza serie ME2 con carcassa in alluminio
- Motore trifase ad alta efficienza serie ME3 con carcassa in alluminio
- Motore trifase ad alta efficienza serie YE2 con carcassa in ghisa (IE2)
- Motore trifase ad alta efficienza serie YE3 con carcassa in ghisa (IE3)
- Motore asincrono monofase serie MC con avviamento a condensatore
- Motore trifase serie MS con carcassa in alluminio (IE1)
- Motore trifase serie Y2 con carcassa in ghisa (IE1)
- Motore per applicazioni speciali
- Motore per porta avvolgibile
- Applicazione industriale
- Notizie
- Chi siamo
- Contattaci
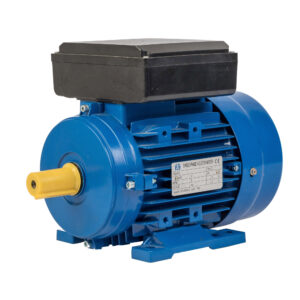
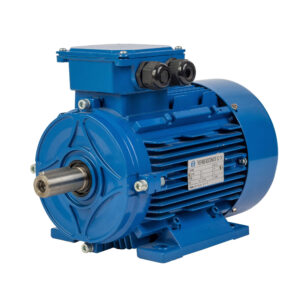
Formula della velocità di sincronismo per motori elettrici

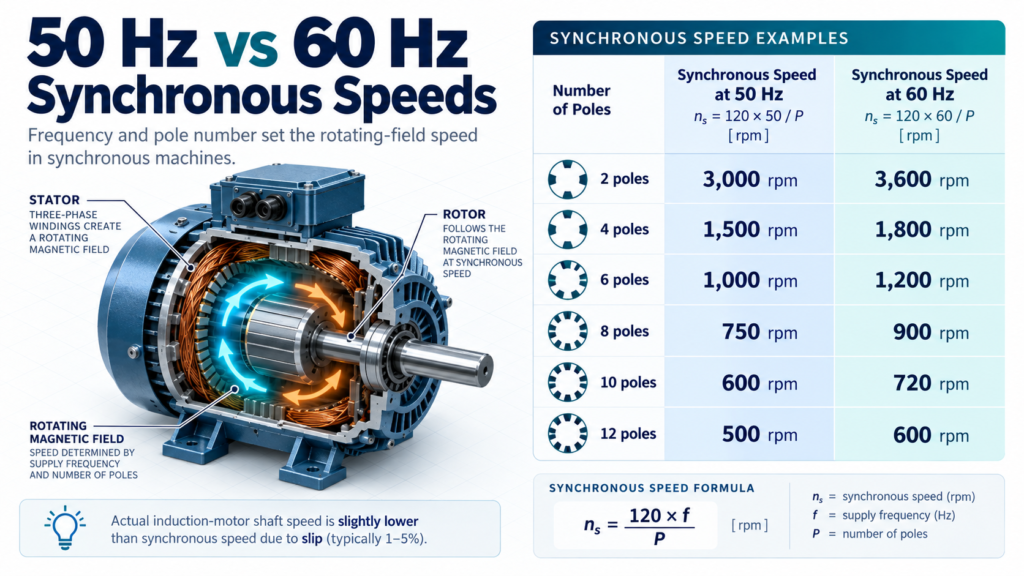
La formula della velocità di sincronismo consente di calcolare la velocità del campo magnetico rotante in un motore a corrente alternata (CA). È utile per la scelta del motore, l’abbinamento con pompe e ventilatori e la configurazione dei convertitori di frequenza (VFD).
Nel caso di un motore a induzione, la velocità effettiva dell’albero è leggermente inferiore, poiché è necessario uno scorrimento per generare coppia; un motore sincrono, invece, segue normalmente il campo rotante.
DAYOU MOTOR fornisce motori a induzione con diverse configurazioni di poli, frequenze, tensioni e velocità, adatti anche ad applicazioni con VFD.
Formula della velocità di sincronismo
La velocità di sincronismo si calcola moltiplicando la frequenza per 120 e dividendo il risultato per il numero totale di poli:
Velocità di sincronismo = 120 × frequenza ÷ numero di poli
La frequenza si misura in hertz e la velocità in giri al minuto (RPM). I motori comuni hanno 2, 4, 6, 8, 10 o 12 poli.
La formula può utilizzare anche le coppie di poli:
Velocità di sincronismo = 60 × frequenza ÷ numero di coppie di poli
Esempi di motori a 50 Hz
A 50 Hz:
- 2 poli: 3000 giri/min
- 4 poli: 1500 giri/min
- 6 poli: 1000 giri/min
- 8 poli: 750 giri/min
- 10 poli: 600 giri/min
- 12 poli: 500 giri/min
Per un motore a quattro poli a 50 Hz:
120 × 50 ÷ 4 = 1500 giri/min
Questa è la velocità del campo magnetico rotante. Un motore a induzione standard può avere una velocità dell’albero sotto carico di circa 1450–1480 giri/min.
Pertanto, un motore a 50 Hz destinato ai produttori europei di pompe (OEM) deve essere scelto in base alla velocità effettiva dell’albero, al carico, alla potenza e allo scorrimento.
Esempi di motori a 60 Hz
A 60 Hz:
- 2 poli: 3600 giri/min
- 4 poli: 1800 giri/min
- 6 poli: 1200 giri/min
- 8 poli: 900 giri/min
- 10 poli: 720 giri/min
- 12 poli: 600 giri/min
Un motore a induzione a quattro poli può essere definito motore da 1800 giri/min, sebbene la sua velocità effettiva a pieno carico sia leggermente inferiore.
La conversione di un motore da 50 Hz a 60 Hz richiede la verifica della tensione, della configurazione degli avvolgimenti, del sistema di raffreddamento, della potenza del carico e dei limiti di velocità meccanica.
Velocità effettiva e scorrimento
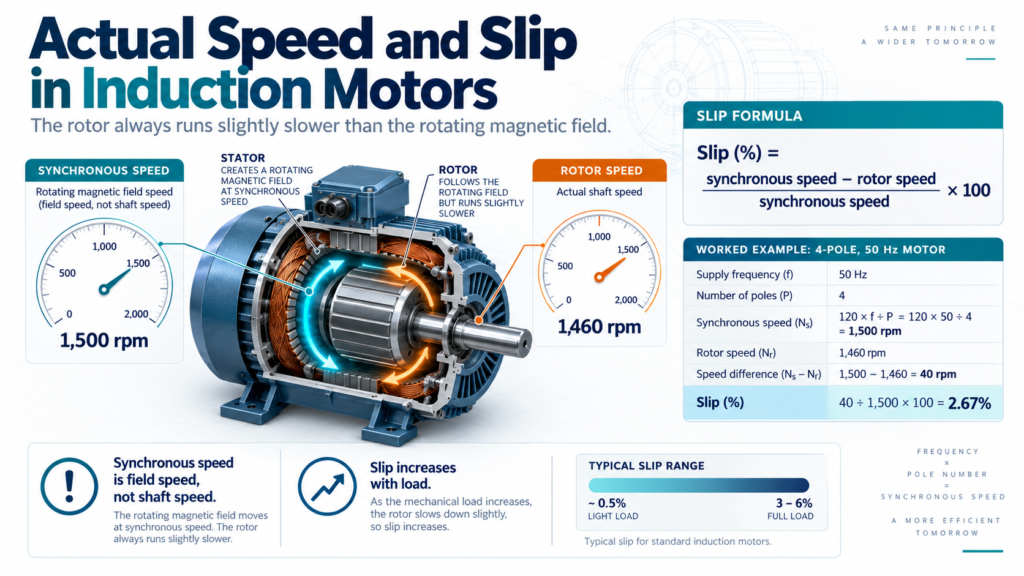
La velocità di sincronismo si riferisce al campo magnetico rotante dello statore, non alla velocità effettiva dell’albero di un motore a induzione.
Lo scorrimento si calcola come segue:
Scorrimento (%) = (velocità di sincronismo − velocità del rotore) ÷ velocità di sincronismo × 100
Per un motore a quattro poli a 50 Hz che gira a 1460 giri/min:
- Velocità di sincronismo: 1500 giri/min
- Differenza di velocità: 40 giri/min
- Scorrimento: 40 ÷ 1500 × 100 ≈ 2,67%
Lo scorrimento aumenta all’aumentare del carico. La velocità effettiva dipende anche dalla progettazione del motore, dalla tensione, dalla temperatura, dalla potenza nominale e dalle condizioni operative.
Frequenza del VFD e velocità del motore
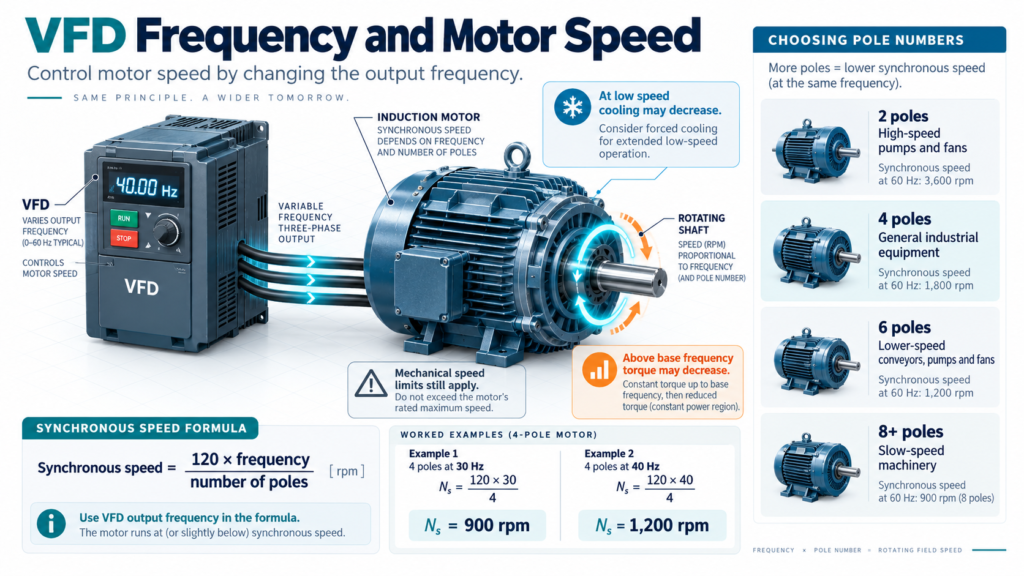
Quando un motore è controllato da un VFD, nella formula si deve utilizzare la frequenza di uscita del VFD stesso.
Per un motore a quattro poli:
- A 30 Hz: 120 × 30 ÷ 4 = 900 giri/min
- A 40 Hz: 120 × 40 ÷ 4 = 1200 giri/min
Per i motori gestiti da VFD destinati agli stabilimenti del Sud-est asiatico, è necessario verificare anche lo scorrimento, il raffreddamento, la coppia, la corrente e i limiti di velocità meccanica. A basse velocità, la ventola calettata sull’albero garantisce un raffreddamento ridotto; pertanto, per il funzionamento continuo a coppia elevata, potrebbe essere necessaria una ventola a servoventilazione indipendente.
Al di sopra della frequenza nominale, la coppia può diminuire e il motore, il giunto, la pompa, il ventilatore, il riduttore o i cuscinetti possono essere soggetti a limiti di velocità massima.
Scelta del numero di poli
Un numero maggiore di poli produce una velocità inferiore e una coppia maggiore alla stessa potenza.
Le applicazioni tipiche includono:
- 2 poli: pompe ad alta velocità, ventilatori e macchine utensili
- 4 poli: apparecchiature industriali generali
- 6 poli: trasportatori a bassa velocità, pompe e ventilatori
- 8 o più poli: macchine a bassa velocità
La coppia di avviamento dipende dal design del rotore, dal design dell’avvolgimento, dalla tensione, dal tipo di avviatore e dal carico, non solo dal numero di poli.
Un fornitore di motori IEC in Cina per progetti sudamericani deve confermare se l’applicazione utilizza 50 Hz o 60 Hz prima di selezionare il motore.
Riorganizzazione della formula
Per stimare il numero di poli:
Numero di poli = 120 × frequenza ÷ velocità sincrona richiesta
Per 1000 giri/min a 50 Hz:
120 × 50 ÷ 1000 = 6 poli
Per calcolare la frequenza:
Frequenza = velocità sincrona × numero di poli ÷ 120
Per 1200 giri/min con quattro poli:
1200 × 4 ÷ 120 = 40 Hz
Il motore e l’apparecchiatura azionata devono comunque essere idonei per la frequenza selezionata.
Errori comuni
- Utilizzare il numero totale di poli nella formula basata sulle coppie polari
- Considerare la velocità di sincronismo come la velocità effettiva dell’albero
- Trascurare la differenza tra 50 Hz e 60 Hz
- Utilizzare la frequenza di rete anziché la frequenza di uscita del VFD
- Ignorare i limiti di velocità di pompe, ventilatori, giunti, riduttori o cuscinetti
- Presumere che la velocità del motore a induzione rimanga costante con qualsiasi carico
Requisiti per la scelta del motore
La velocità è solo uno dei fattori di scelta. Verificare anche:
- Potenza e coppia
- Inerzia del carico
- Tensione e frequenza
- Metodo di avviamento
- Ciclo di lavoro
- Gamma VFD
- Dimensioni di montaggio e dell’albero
- Grado di protezione IP
- Temperatura ambiente e altitudine
- Rendimento
- Carichi su cuscinetti e alberi
Domande frequenti
Qual è la velocità di sincronismo di un motore a quattro poli a 50 Hz?
È di 1500 giri/min. La velocità effettiva sotto carico di un motore a induzione è leggermente inferiore.
Qual è la velocità di sincronismo a 60 Hz?
Un motore a due poli gira a 3600 giri/min, un motore a quattro poli a 1800 giri/min, un motore a sei poli a 1200 giri/min e un motore a otto poli a 900 giri/min.
Perché un motore a induzione gira a una velocità inferiore a quella di sincronismo?
La differenza di velocità induce una corrente nel rotore e consente al motore di generare coppia.
Un VFD può far girare un motore a quattro poli esattamente a 1500 giri/min?
Un VFD controlla la frequenza, ma il funzionamento a ciclo aperto (open-loop) comporta comunque lo scorrimento. Per ottenere una velocità precisa potrebbe essere necessario un feedback tramite encoder o un controllo a ciclo chiuso (closed-loop).
Un motore sincrono presenta scorrimento?
Durante il normale funzionamento, il rotore segue il campo magnetico rotante senza lo scorrimento tipico dei motori a induzione.
Conclusione
La formula della velocità di sincronismo illustra la relazione tra frequenza, numero di poli e velocità del campo rotante. Nel caso dei motori a induzione, la velocità effettiva dell’albero deve tenere conto anche dello scorrimento.
DAYOU MOTOR fornisce motori per applicazioni a 50 Hz, 60 Hz, a velocità fissa e con VFD. Fornire i dati relativi a velocità, carico, tensione, frequenza e condizioni di installazione richiesti contribuisce a garantire la scelta del motore più idoneo.