

- Startseite
- Produkt
- GOST-Standardmotor
- IEC-Standardmotor
 MC-Serie Einphasen-Kondensator-Anlauf-Asynchronmotor
- MY/MYT-Serie Einphasen-Kondensatorlauf-Asynchronmotor
- ML-Serie Einphasen-Asynchronmotor mit Doppelkondensator
- ME2-Serie hocheffizienter Drehstrommotor mit Aluminiumgehäuse (IE2)
- ME3-Serie hocheffizienter Drehstrommotor mit Aluminiumgehäuse (IE3)
- MS-Serie Drehstrommotor mit Aluminiumgehäuse (IE1)
- Y2-Serie Drehstrommotor mit Gusseisengehäuse (IE1)
- YE2-Serie hocheffizienter Drehstrommotor mit Gusseisengehäuse (IE2)
- YE3-Serie hocheffizienter Drehstrommotor mit Gusseisengehäuse (IE3)
- Spezialmotor für Sonderanwendungen
- Rolltorantrieb
- Industrieanwendung
- Nachrichten
- Über uns
- Kontaktieren Sie uns
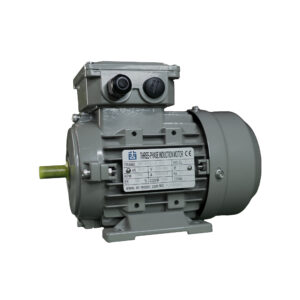
Formel für die Synchrondrehzahl bei Elektromotoren

Die Formel für die Synchrondrehzahl berechnet die Drehzahl des rotierenden Magnetfelds in einem Wechselstrommotor. Sie ist hilfreich bei der Motorauswahl, der Abstimmung von Pumpen und Lüftern sowie bei der Konfiguration von Frequenzumrichtern (VFDs).
Bei einem Asynchronmotor (Induktionsmotor) ist die tatsächliche Wellendrehzahl etwas niedriger, da ein gewisser Schlupf erforderlich ist, um ein Drehmoment zu erzeugen. Ein Synchronmotor folgt hingegen normalerweise exakt dem rotierenden Magnetfeld.
DAYOU MOTOR bietet Asynchronmotoren für verschiedene Polzahlen, Frequenzen, Spannungen, Drehzahlen und Anwendungen mit Frequenzumrichtern an.
Formel für die Synchrondrehzahl
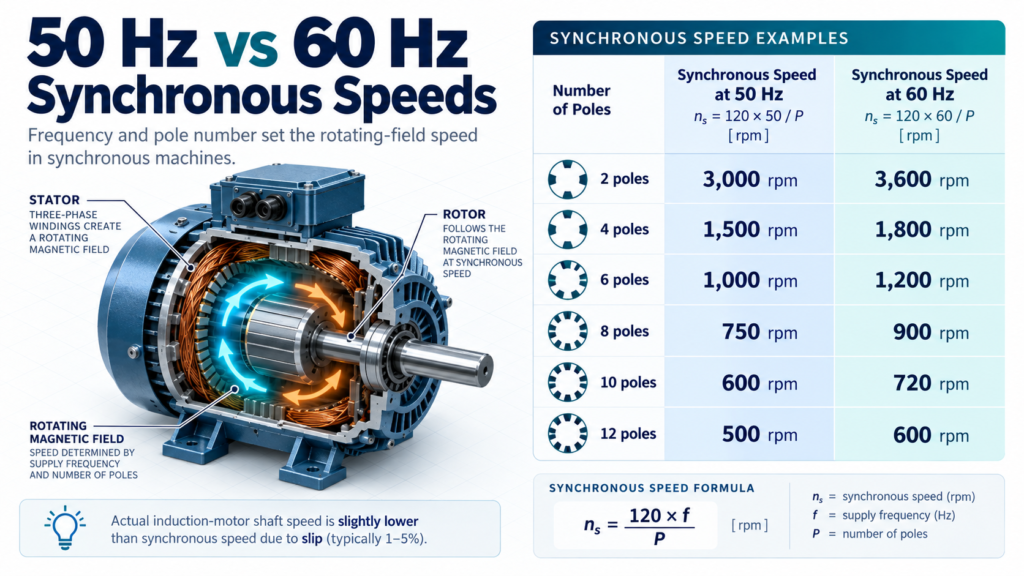
Die Synchrondrehzahl wird berechnet, indem die Frequenz mit 120 multipliziert und das Ergebnis durch die Gesamtpolzahl dividiert wird:
Synchrondrehzahl = 120 × Frequenz ÷ Polzahl
Die Frequenz wird in Hertz gemessen, die Drehzahl in Umdrehungen pro Minute (U/min). Übliche Motoren haben 2, 4, 6, 8, 10 oder 12 Pole.
Die Formel lässt sich auch unter Verwendung von Polpaaren ausdrücken:
Synchrondrehzahl = 60 × Frequenz ÷ Anzahl der Polpaare
Beispiele für 50-Hz-Motoren
Bei 50 Hz:
- 2 Pole: 3000 U/min
- 4 Pole: 1500 U/min
- 6 Pole: 1000 U/min
- 8 Pole: 750 U/min
- 10 Pole: 600 U/min
- 12 Pole: 500 U/min
Für einen vierpoligen 50-Hz-Motor gilt:
120 × 50 ÷ 4 = 1500 U/min
Dies entspricht der Drehzahl des rotierenden Magnetfelds. Bei einem herkömmlichen Induktionsmotor kann die Drehzahl der Welle unter Last etwa 1450–1480 U/min betragen.
Ein 50-Hz-Motor für europäische Pumpenhersteller (OEMs) sollte daher unter Berücksichtigung der tatsächlichen Wellendrehzahl, der Last, der Leistung und des Schlupfes ausgewählt werden.
Beispiele für 60-Hz-Motoren
Bei 60 Hz:
- 2-polig: 3600 U/min
- 4-polig: 1800 U/min
- 6-polig: 1200 U/min
- 8-polig: 900 U/min
- 10-polig: 720 U/min
- 12-polig: 600 U/min
Ein vierpoliger Induktionsmotor wird bisweilen als 1800-U/min-Motor bezeichnet, obwohl seine tatsächliche Drehzahl unter Volllast etwas niedriger liegt.
Bei der Umstellung eines Motors von 50 Hz auf 60 Hz müssen Spannung, Wicklungsauslegung, Kühlung, Lastleistung sowie die mechanischen Drehzahlgrenzen überprüft werden.
Tatsächliche Drehzahl und Schlupf
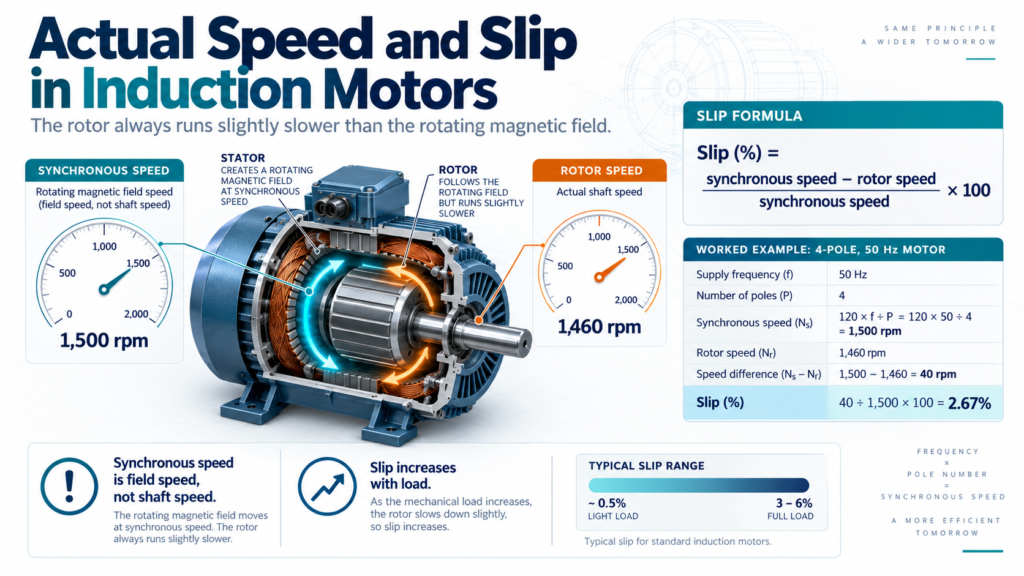
Die synchrone Drehzahl bezieht sich auf das rotierende Magnetfeld des Stators, nicht auf die tatsächliche Drehzahl der Welle eines Asynchronmotors.
Der Schlupf wird wie folgt berechnet:
Schlupf (%) = (synchrone Drehzahl − Rotordrehzahl) ÷ synchrone Drehzahl × 100
Für einen vierpoligen 50-Hz-Motor, der mit 1460 U/min läuft:
- Synchrone Drehzahl: 1500 U/min
- Drehzahlunterschied: 40 U/min
- Schlupf: 40 ÷ 1500 × 100 ≈ 2,67 %
Der Schlupf nimmt mit steigender Last zu. Die tatsächliche Drehzahl hängt zudem von der Motorkonstruktion, der Spannung, der Temperatur, der Nennleistung sowie den Betriebsbedingungen ab.
Frequenzumrichter (VFD) und Motordrehzahl
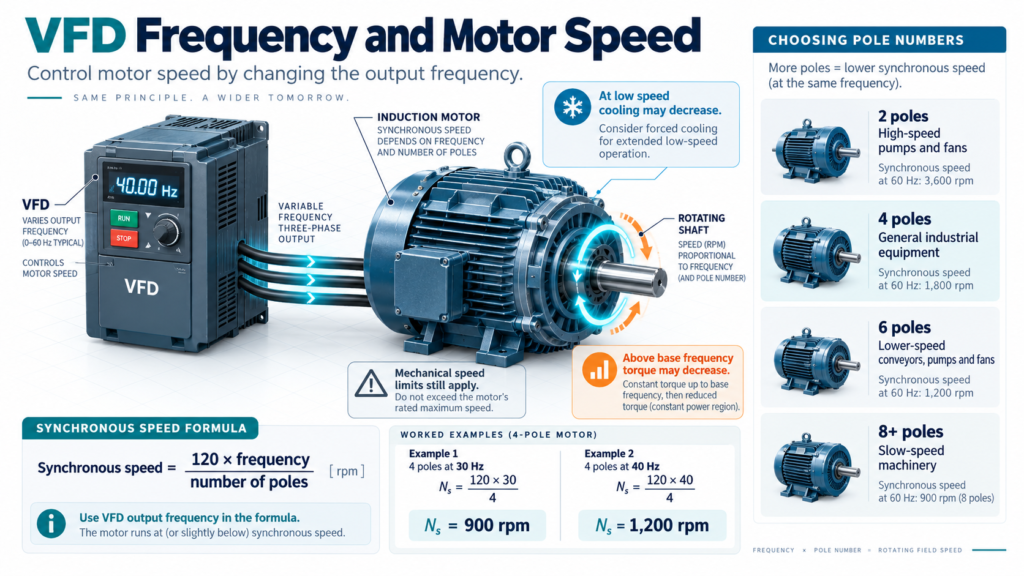
Wenn ein Motor über einen Frequenzumrichter (VFD) gesteuert wird, ist die Ausgangsfrequenz des Frequenzumrichters in der Formel zu verwenden.
Für einen vierpoligen Motor gilt:
- Bei 30 Hz: 120 × 30 ÷ 4 = 900 U/min
- Bei 40 Hz: 120 × 40 ÷ 4 = 1200 U/min
Bei Motoren, die in Fabriken in Südostasien über einen Frequenzumrichter betrieben werden, sollten zudem Schlupf, Kühlung, Drehmoment, Stromaufnahme sowie mechanische Drehzahlgrenzen überprüft werden. Bei niedrigen Drehzahlen bietet der auf der Welle montierte Lüfter eine geringere Kühlleistung; für einen Dauerbetrieb mit hohem Drehmoment kann daher ein separater (fremdangetriebener) Lüfter erforderlich sein.
Oberhalb der Basisfrequenz kann das Drehmoment abnehmen; zudem können für Motor, Kupplung, Pumpe, Lüfter, Getriebe oder Lager jeweils maximale Drehzahlgrenzen gelten.
Wahl der Polzahl
Eine höhere Polzahl führt bei gleichbleibender Leistung zu einer niedrigeren Drehzahl und einem höheren Drehmoment.
Typische Anwendungsgebiete sind:
- 2-polig: schnelllaufende Pumpen, Ventilatoren und Werkzeugmaschinen
- 4-polig: allgemeine Industrieanlagen
- 6-polig: langsamlaufende Förderanlagen, Pumpen und Ventilatoren
- 8-polig oder mehr: langsamlaufende Maschinen
Das Anlaufmoment hängt nicht allein von der Polzahl ab, sondern auch von der Rotorkonstruktion, der Wicklungsauslegung, der Spannung, der Art des Anlassers sowie der Last.
Ein in China ansässiger Lieferant von IEC-Motoren für Projekte in Südamerika sollte vor der Auswahl des Motors klären, ob die Anwendung mit 50 Hz oder 60 Hz betrieben wird.
Umstellen der Formel
Zur Abschätzung der Polzahl:
Polzahl = 120 × Frequenz ÷ erforderliche Synchrondrehzahl
Für 1000 U/min bei 50 Hz:
120 × 50 ÷ 1000 = 6 Pole
Zur Berechnung der Frequenz:
Frequenz = Synchrondrehzahl × Polzahl ÷ 120
Für 1200 U/min bei vier Polen:
1200 × 4 ÷ 120 = 40 Hz
Der Motor und die angetriebene Anlage müssen für die gewählte Frequenz geeignet sein.
Häufige Fehler
- Verwendung der Gesamtpolzahl in der Formel für Polpaare
- Gleichsetzung von Synchrondrehzahl und tatsächlicher Wellendrehzahl
- Vernachlässigung des Unterschieds zwischen 50 Hz und 60 Hz
- Verwendung der Netzfrequenz anstelle der Ausgangsfrequenz eines Frequenzumrichters (VFD)
- Missachtung der Drehzahlgrenzen von Pumpen, Lüftern, Kupplungen, Getrieben oder Lagern
- Annahme, dass die Drehzahl eines Asynchronmotors bei jeder Last konstant bleibt
Anforderungen an die Motorauswahl
Die Drehzahl ist nur ein Auswahlkriterium. Überprüfen Sie zudem:
- Leistung und Drehmoment
- Lastträgheitsmoment
- Spannung und Frequenz
- Anlaufverfahren
- Betriebsart
- Frequenzumrichter-Bereich
- Montage- und Wellenabmessungen
- IP-Schutzart
- Umgebungstemperatur und Aufstellungshöhe
- Wirkungsgrad
- Lager- und Wellenbelastungen
Häufig gestellte Fragen
Wie hoch ist die synchrone Drehzahl eines vierpoligen Motors bei 50 Hz?
Sie beträgt 1500 U/min. Die tatsächliche Drehzahl eines Asynchronmotors unter Last liegt etwas darunter.
Wie hoch ist die synchrone Drehzahl bei 60 Hz?
Ein zweipoliger Motor läuft mit 3600 U/min, ein vierpoliger Motor mit 1800 U/min, ein sechspoliger Motor mit 1200 U/min und ein achtpoliger Motor mit 900 U/min.
Warum läuft ein Asynchronmotor unterhalb der synchronen Drehzahl?
Die Drehzahldifferenz induziert einen Strom im Rotor und ermöglicht es dem Motor, ein Drehmoment zu erzeugen.
Kann ein Frequenzumrichter (VFD) einen vierpoligen Motor dazu bringen, exakt mit 1500 U/min zu laufen?
Ein Frequenzumrichter regelt die Frequenz, jedoch tritt im offenen Regelkreis weiterhin Schlupf auf. Für eine präzise Drehzahlregelung kann eine Geberrückmeldung oder eine Regelung im geschlossenen Regelkreis erforderlich sein.
Hat ein Synchronmotor Schlupf?
Im Normalbetrieb folgt sein Rotor dem rotierenden Magnetfeld ohne Schlupf.
Fazit
Die Formel für die Synchrondrehzahl beschreibt den Zusammenhang zwischen Frequenz, Polzahl und Drehzahl im rotierenden Feld. Bei Induktionsmotoren muss die tatsächliche Wellendrehzahl den Schlupf berücksichtigen.
DAYOU MOTOR liefert Motoren für 50 Hz, 60 Hz, Festdrehzahl- und Frequenzumrichteranwendungen. Die Angabe der erforderlichen Drehzahl, Last, Spannung, Frequenz und Installationsbedingungen trägt zur optimalen Motorauswahl bei.