

- Главная
- Продукт
- Двигатель стандарта ГОСТ
- Двигатель стандарта IEC
 Однофазный асинхронный двигатель серии MC с пусковым конденсатором
- Однофазный асинхронный двигатель серии MY/MYT с рабочим конденсатором
- Однофазный асинхронный двигатель серии ML с двумя конденсаторами
- Трёхфазный двигатель серии ME2 с алюминиевым корпусом, высокая эффективность
- Трёхфазный двигатель серии ME3 с алюминиевым корпусом, высокая эффективность
- Трёхфазный двигатель серии YE2 с чугунным корпусом, высокая эффективность (IE2)
- Трёхфазный двигатель серии MS с алюминиевым корпусом (IE1) .
- Трёхфазный двигатель серии Y2 с чугунным корпусом (IE1)
- Трёхфазный двигатель серии YE3 с чугунным корпусом, высокая эффективность (IE3)
- Двигатель специального назначения
- Двигатель для роллетных ворот
- Промышленное применение
- Новости
- О нас
- Свяжитесь с нами
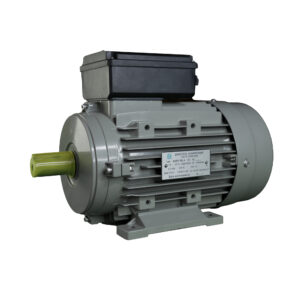
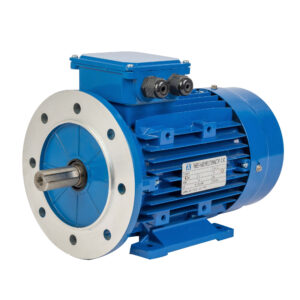
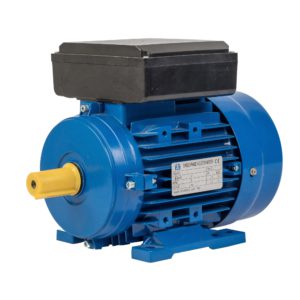
Формула синхронной частоты вращения для электродвигателей

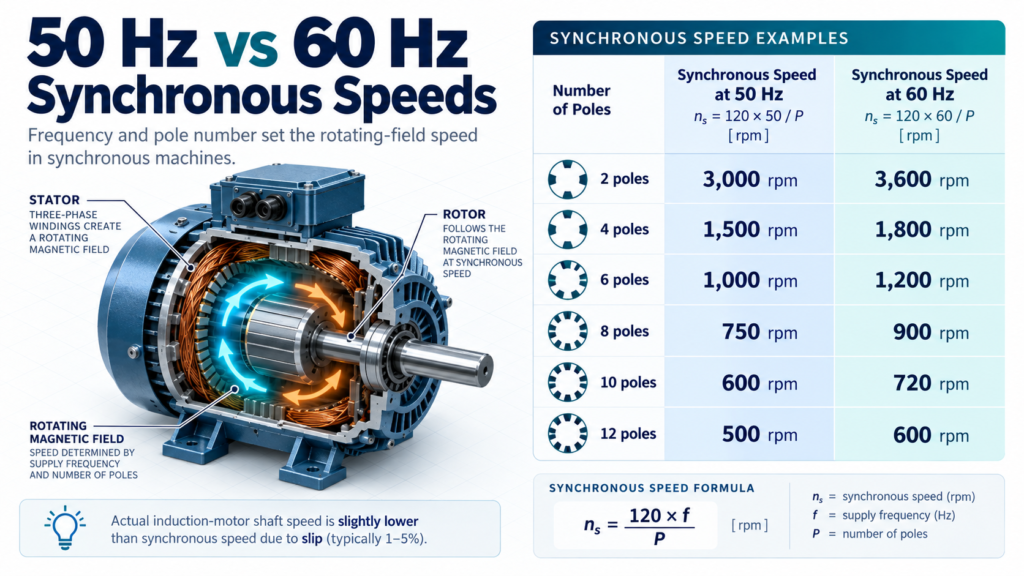
Формула синхронной скорости вычисляет скорость вращения магнитного поля в двигателе переменного тока. Она помогает при выборе двигателя, согласовании насоса и вентилятора, а также настройке частотно-регулируемого привода (ЧРП).
Для асинхронного двигателя фактическая скорость вращения вала немного ниже, поскольку для создания крутящего момента требуется скольжение. Синхронный двигатель обычно следует за вращающимся полем.
Компания DAYOU MOTOR поставляет асинхронные двигатели с различным количеством полюсов, частотой, напряжением, скоростью вращения и для применения с ЧРП.
Формула синхронной скорости
Рассчитайте синхронную скорость, умножив частоту на 120 и разделив на общее количество полюсов:
Синхронная скорость = 120 × частота ÷ количество полюсов
Частота измеряется в герцах, а скорость вращения — в оборотах в минуту (об/мин). Стандартные электродвигатели имеют 2, 4, 6, 8, 10 или 12 полюсов.
В формуле также можно использовать количество пар полюсов:
Синхронная скорость = 60 × частота ÷ количество пар полюсов
Примеры для двигателей, работающих при частоте 50 Гц
При 50 Гц:
- 2 полюса: 3000 об/мин
- 4 полюса: 1500 об/мин
- 6 полюсов: 1000 об/мин
- 8 полюсов: 750 об/мин
- 10 полюсов: 600 об/мин
- 12 полюсов: 500 об/мин
Для четырехполюсного электродвигателя, рассчитанного на частоту 50 Гц:
120 × 50 ÷ 4 = 1500 об/мин
Это частота вращения магнитного поля. У стандартного асинхронного электродвигателя частота вращения вала под нагрузкой может составлять примерно 1450–1480 об/мин.
Поэтому при выборе электродвигателя (рассчитанного на 50 Гц) для европейских производителей насосного оборудования следует учитывать фактическую частоту вращения вала, нагрузку, мощность и скольжение.
Примеры электродвигателей для частоты 60 Гц
При частоте 60 Гц:
- 2 полюса: 3600 об/мин
- 4 полюса: 1800 об/мин
- 6 полюсов: 1200 об/мин
- 8 полюсов: 900 об/мин
- 10 полюсов: 720 об/мин
- 12 полюсов: 600 об/мин
Четырехполюсный асинхронный двигатель часто называют двигателем на 1800 об/мин, хотя его фактическая частота вращения при полной нагрузке несколько ниже.
При переводе двигателя с частоты 50 Гц на 60 Гц необходимо проверить напряжение, конструкцию обмоток, систему охлаждения, мощность нагрузки и предельно допустимую механическую частоту вращения.
Фактическая частота вращения и скольжение
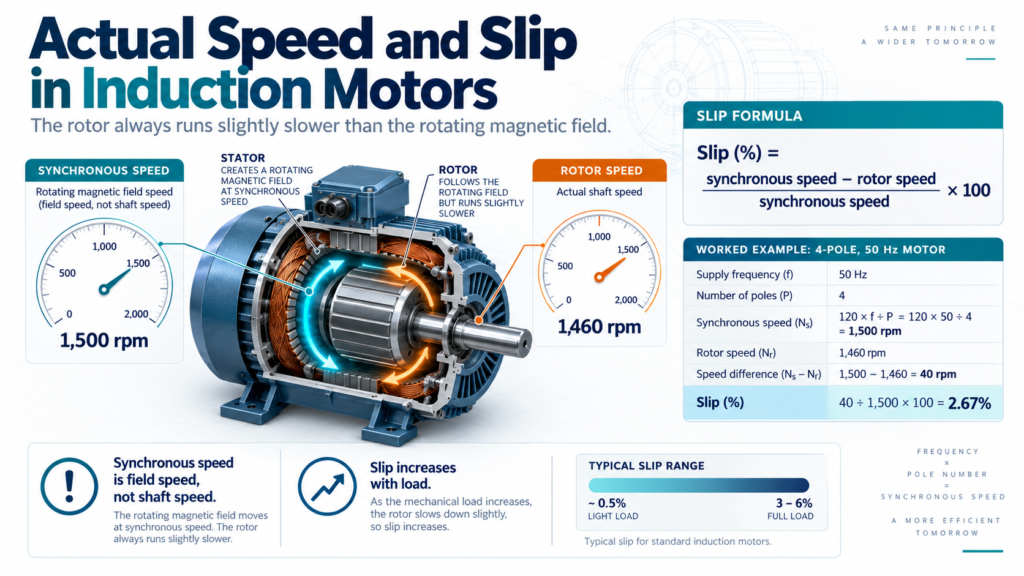
Синхронная частота вращения характеризует вращающееся магнитное поле статора, а не фактическую частоту вращения вала асинхронного двигателя.
Скольжение рассчитывается по формуле:
Скольжение (%) = (синхронная частота вращения − частота вращения ротора) ÷ синхронная частота вращения × 100
Для четырехполюсного двигателя, работающего в сети с частотой 50 Гц при 1460 об/мин:
- Синхронная частота вращения: 1500 об/мин
- Разность частот вращения: 40 об/мин
- Скольжение: 40 ÷ 1500 × 100 ≈ 2,67%
При увеличении нагрузки скольжение возрастает. Фактическая частота вращения также зависит от конструкции двигателя, напряжения, температуры, номинальной мощности и условий эксплуатации.
Частота преобразователя частоты (ПЧ) и скорость вращения двигателя
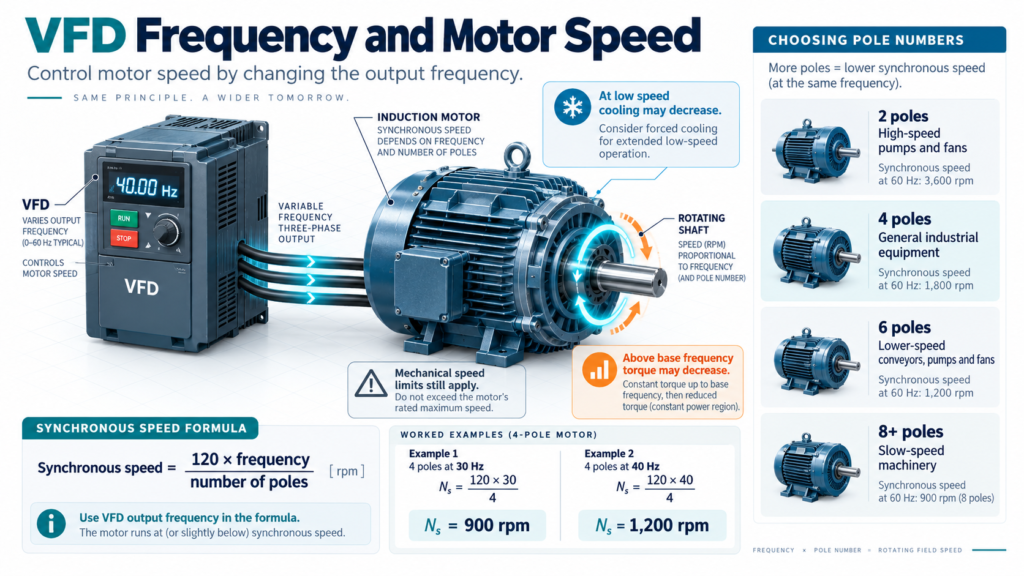
При управлении двигателем с помощью преобразователя частоты (ПЧ) в формуле следует использовать выходную частоту этого преобразователя.
Для четырехполюсного двигателя:
- При 30 Гц: 120 × 30 ÷ 4 = 900 об/мин
- При 40 Гц: 120 × 40 ÷ 4 = 1200 об/мин
При использовании двигателя с преобразователем частоты на промышленных предприятиях в Юго-Восточной Азии необходимо также учитывать такие параметры, как скольжение, охлаждение, крутящий момент, ток и предельно допустимая механическая скорость вращения. На низких оборотах эффективность установленного на валу вентилятора снижается, поэтому для продолжительной работы в режиме высокого крутящего момента может потребоваться установка отдельного (независимого) вентилятора.
При превышении базовой частоты крутящий момент может снизиться, а для электродвигателя, муфты, насоса, вентилятора, редуктора или подшипников могут быть установлены предельные значения частоты вращения.
Выбор количества полюсов
При одинаковой мощности большее количество полюсов обеспечивает более низкую частоту вращения и более высокий крутящий момент.
Типичные области применения:
- 2 полюса: высокоскоростные насосы, вентиляторы и станки.
- 4 полюса: общепромышленное оборудование.
- 6 полюсов: низкоскоростные конвейеры, насосы и вентиляторы.
- 8 и более полюсов: тихоходное оборудование.
Пусковой момент зависит не только от количества полюсов, но и от конструкции ротора, схемы обмоток, напряжения, типа пускового устройства и нагрузки.
Поставщик электродвигателей стандарта IEC в Китае, работающий с проектами в Южной Америке, должен уточнить, какая частота сети используется в конкретном случае — 50 Гц или 60 Гц, — прежде чем приступать к выбору двигателя.
Преобразование формулы
Для определения количества полюсов:
Количество полюсов = 120 × частота ÷ требуемая синхронная частота вращения
Для 1000 об/мин при 50 Гц:
120 × 50 ÷ 1000 = 6 полюсов
Для расчета частоты:
Частота = синхронная частота вращения × количество полюсов ÷ 120
Для 1200 об/мин при четырех полюсах:
1200 × 4 ÷ 120 = 40 Гц
Электродвигатель и приводимое им в движение оборудование должны быть рассчитаны на выбранную частоту.
Распространенные ошибки
- Использование общего количества полюсов в формуле, предназначенной для пар полюсов
- Приравнивание синхронной частоты вращения к фактической частоте вращения вала
- Игнорирование разницы между 50 Гц и 60 Гц
- Использование частоты питающей сети вместо выходной частоты преобразователя частоты (ПЧ)
- Игнорирование ограничений по частоте вращения для насосов, вентиляторов, муфт, редукторов или подшипников
- Предположение, что частота вращения асинхронного двигателя остается неизменной при любых нагрузках
Требования к выбору двигателя
Скорость — лишь один из факторов выбора. Также проверьте:
- Мощность и крутящий момент
- Инерция нагрузки
- Напряжение и частота
- Способ запуска
- Рабочий цикл
- Диапазон частотно-регулируемого привода
- Размеры монтажа и вала
- Степень защиты IP
- Температура и высота над уровнем моря
- КПД
- Нагрузки на подшипник и вал
Часто задаваемые вопросы
Какова синхронная частота вращения четырехполюсного электродвигателя при частоте сети 50 Гц?
Она составляет 1500 об/мин. Фактическая частота вращения асинхронного двигателя под нагрузкой несколько ниже.
Какова синхронная частота вращения при частоте сети 60 Гц?
Для двухполюсного двигателя она составляет 3600 об/мин, для четырехполюсного — 1800 об/мин, для шестиполюсного — 1200 об/мин, а для восьмиполюсного — 900 об/мин.
Почему асинхронный двигатель вращается с частотой ниже синхронной?
Разница в частоте вращения индуцирует ток в роторе, что позволяет двигателю создавать крутящий момент.
Можно ли с помощью частотно-регулируемого привода (ЧРП) добиться того, чтобы четырехполюсный двигатель вращался со скоростью ровно 1500 об/мин?
Частотно-регулируемый привод (ЧРП) управляет частотой, но в режиме разомкнутого контура всё ещё присутствует скольжение. Для точной регулировки скорости может потребоваться обратная связь от энкодера или замкнутый контур управления.
Имеет ли синхронный двигатель скольжение?
В нормальном режиме работы его ротор следует за вращающимся магнитным полем без скольжения, характерного для асинхронных двигателей.
Заключение
Формула синхронной скорости показывает взаимосвязь между частотой, числом полюсов и скоростью вращения поля. Для асинхронных двигателей фактическая скорость вращения вала также должна учитывать скольжение.
Компания DAYOU MOTOR поставляет двигатели для работы на частотах 50 Гц, 60 Гц, с фиксированной скоростью и с ЧРП. Предоставление требуемой скорости, нагрузки, напряжения, частоты и условий установки помогает обеспечить правильный выбор двигателя.